(폴리스랩2.0) 다중대역 영상처리, AI 영상인식 기술 기반으로 교통사고 감시 및 물피도주 분석 시스템 개발
가시광·근적외선·열화상 다중대역 영상과 레이더 정보를 융합하고, 광학 흐름(optical flow) 기반 차량 흔들림 분석으로 교통사고 및 물피도주(주차 후 도주) 상황을 자동으로 탐지하는 AI 영상인식 시스템.
Overview
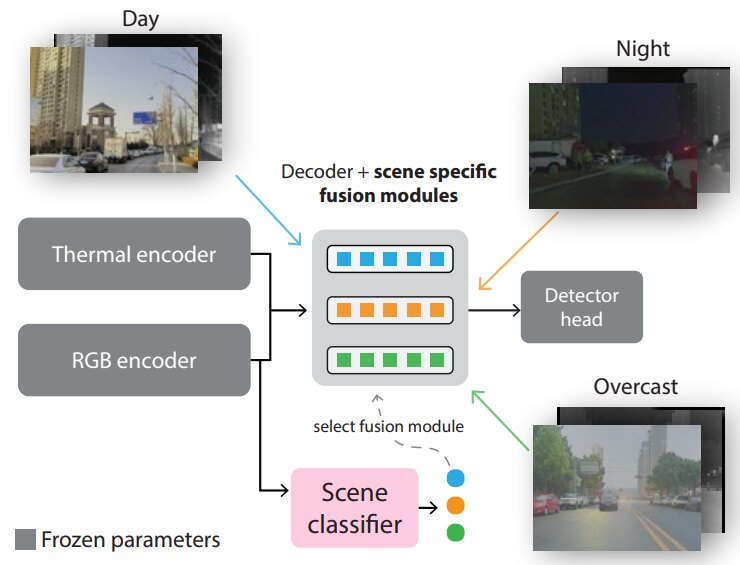
비가시 환경(야간·안개·미세먼지·음영)에서는 교통사고와 범죄가 더 빈번하고 치명적이며, 효율적인 대응 또한 어렵다. 본 과제는 날씨와 주야간 등 주변 환경에 영향을 받지 않도록 가시광·근적외선·열화상의 다중대역 영상과 77GHz 밀리미터파 레이더 정보를 융합(퓨전 센싱)하고, AI 영상인식을 통해 차량·사람·동물·장애물을 구분하여 이동속도·위치·거리·좌표 정보를 확보하는 것을 목표로 한다.
각 센서는 서로 다른 정보 특성을 가진다. 카메라 비전은 컬러를 인지하지만 거리 측정이 불가능하고 광량·악천후에 취약하며, 열화상은 외부 광원 없이 암흑에서도 동작하지만 색 정보를 얻지 못하고, 레이더는 정밀한 거리·속도 정보를 제공하지만 평면적인 객체 유무 판단에 가깝다. 이들을 통합 영상·AI 정보처리 융합 알고리즘으로 크로스체킹하여 단점을 상호 보완하고, 이를 바탕으로 교통사고 감시와 물피도주의 예방·대응을 효율화한다. 본 과제는 과학치안진흥센터 폴리스랩2.0 사업의 일환으로 수행되었다.
Approach
- 가시광·근적외선·열화상 다중대역 영상 처리로 주야간, 안개, 비, 눈, 미세먼지, 음영지역 등에서도 가시성을 확보
- 다중대역 영상의 정합·블렌딩(퓨전)으로 거리별 정합 오차를 최소화하고 AI 인식률 향상
- 레이더(24/60/77GHz mmWave) 등 이종 전파 정보를 수용하는 개방형 멀티모달 구조로 거리·위치·속도 정보 확보
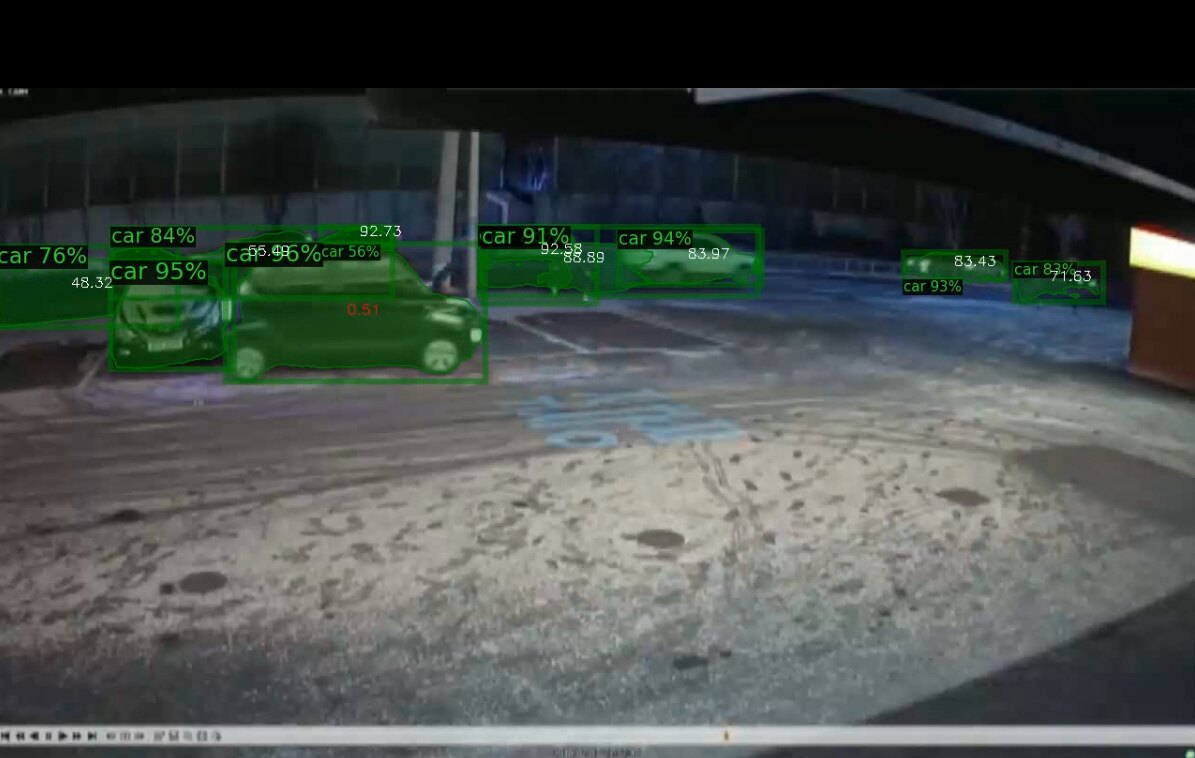
- AI 영상인식으로 차량·사람·동물·장애물을 구분하고 객체의 상태·행동패턴을 분석하여 이상행동·동선을 추적
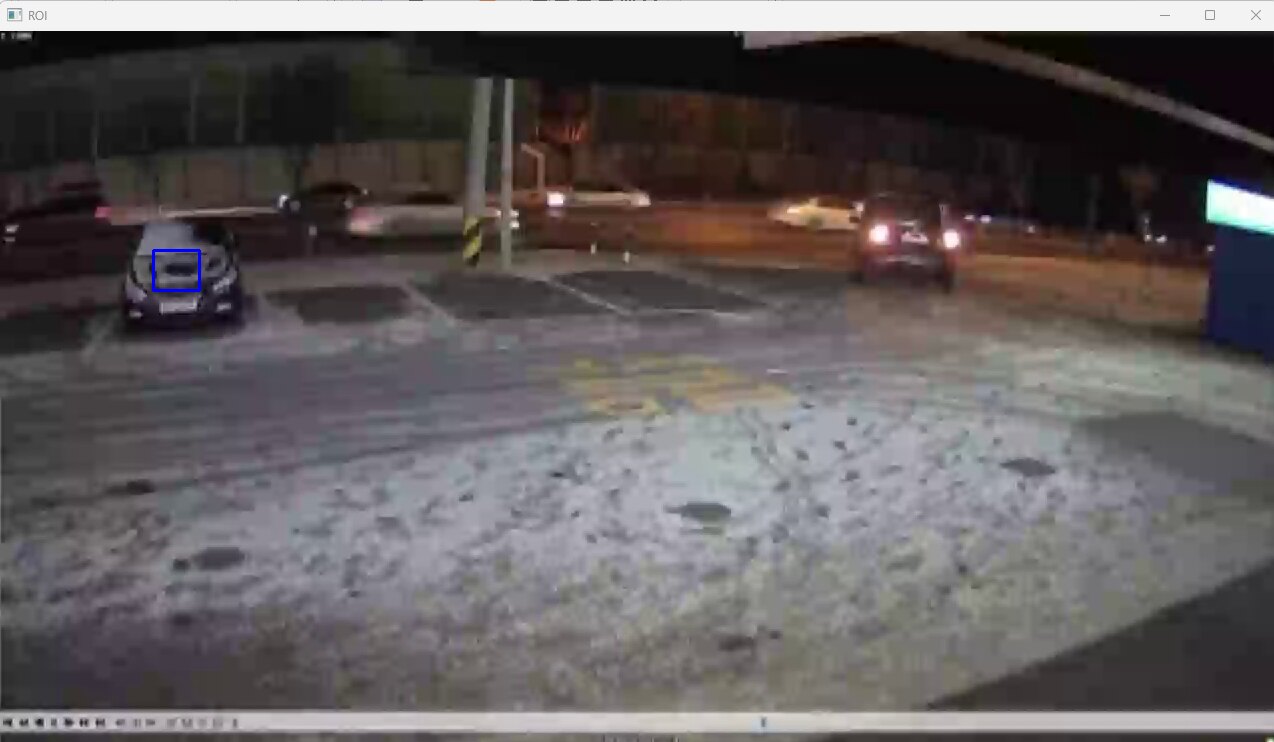
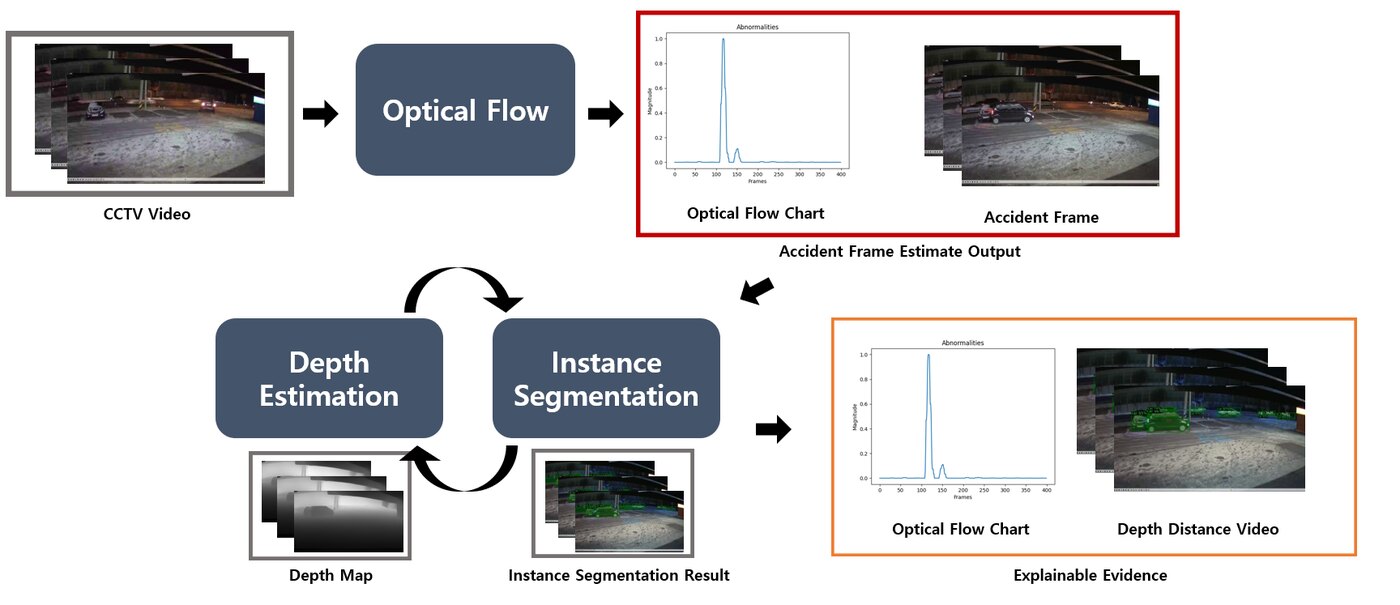
- 물피도주 분석: 영상에서 피해 차량 영역을 ROI로 지정하고, 충돌 시점의 차량 흔들림(진동)을 광학 흐름(optical flow)으로 검출
- AI 분석 기능을 임베디드 형태로 내장하여 별도 분석 서버 없이 경제적으로 현장에 적용 가능하도록 설계
Methods & Tech
Results
물피도주 데모 알고리즘은 충돌 시점의 피해 차량 흔들림을 광학 흐름으로 검출하여 사고 시점을 추정하는 형태로 구현되었으며, 야간 주차장 등 실제 CCTV 영상에서 차량 탐지와 충돌 시점 추정이 동작함을 확인하였다.
적용 조건에 따른 강건성도 분석하였다. 고정 카메라 View·고해상도 영상·명확한 충돌 시점에서는 안정적으로 동작한 반면, 비고정 카메라(예: 휴대폰 촬영)·가림·저해상도·부정확한 충돌 지점 ROI 등에서는 성능이 저하되어 향후 개선 과제로 도출하였다.