용접 로봇 행동 생성 데이터
상용 협동로봇과 RGB-D 카메라로 다양한 용접 조건의 모재를 촬영하여 RGB-D 이미지·PCD·2D/3D 라벨링·로봇 티칭 데이터를 구축하고, YOLOv12 및 PointNeXt 기반 AI 유효성 검증으로 용접 로봇 행동 생성용 데이터셋의 활용 가능성을 실증한 NIA 초거대AI 확산 생태계 조성 사업(3차) 과제.
Overview
본 과제는 한국지능정보사회진흥원(NIA) 「2025년도 초거대AI 확산 생태계 조성 사업(3차)」의 일환으로, 용접 작업 대상 모재를 여러 방향에서 촬영한 RGB-D 데이터와 로봇 구동 정보를 결합하여 용접 로봇의 행동 생성을 학습할 수 있는 멀티모달 데이터셋을 구축하는 데이터 구축 사업이다.
조선·중공업 등 제조 현장의 고령화와 용접 인력난, 그리고 위험 공정에서의 산업재해 예방 수요가 커지는 가운데, 작업 조건과 형상이 수시로 달라지는 용접 공정의 현장 데이터를 정형화하는 것이 지능형 자동화의 핵심 과제로 대두되었다. 본 과제는 비정형 용접 구간과 로봇 작업 정보를 체계적으로 데이터화하여 숙련 의존 공정을 표준화하고, 자율 용접 행동 생성·최적화 등 후속 기술개발을 위한 학습·검증용 자원을 제공하는 것을 목표로 한다.
Approach
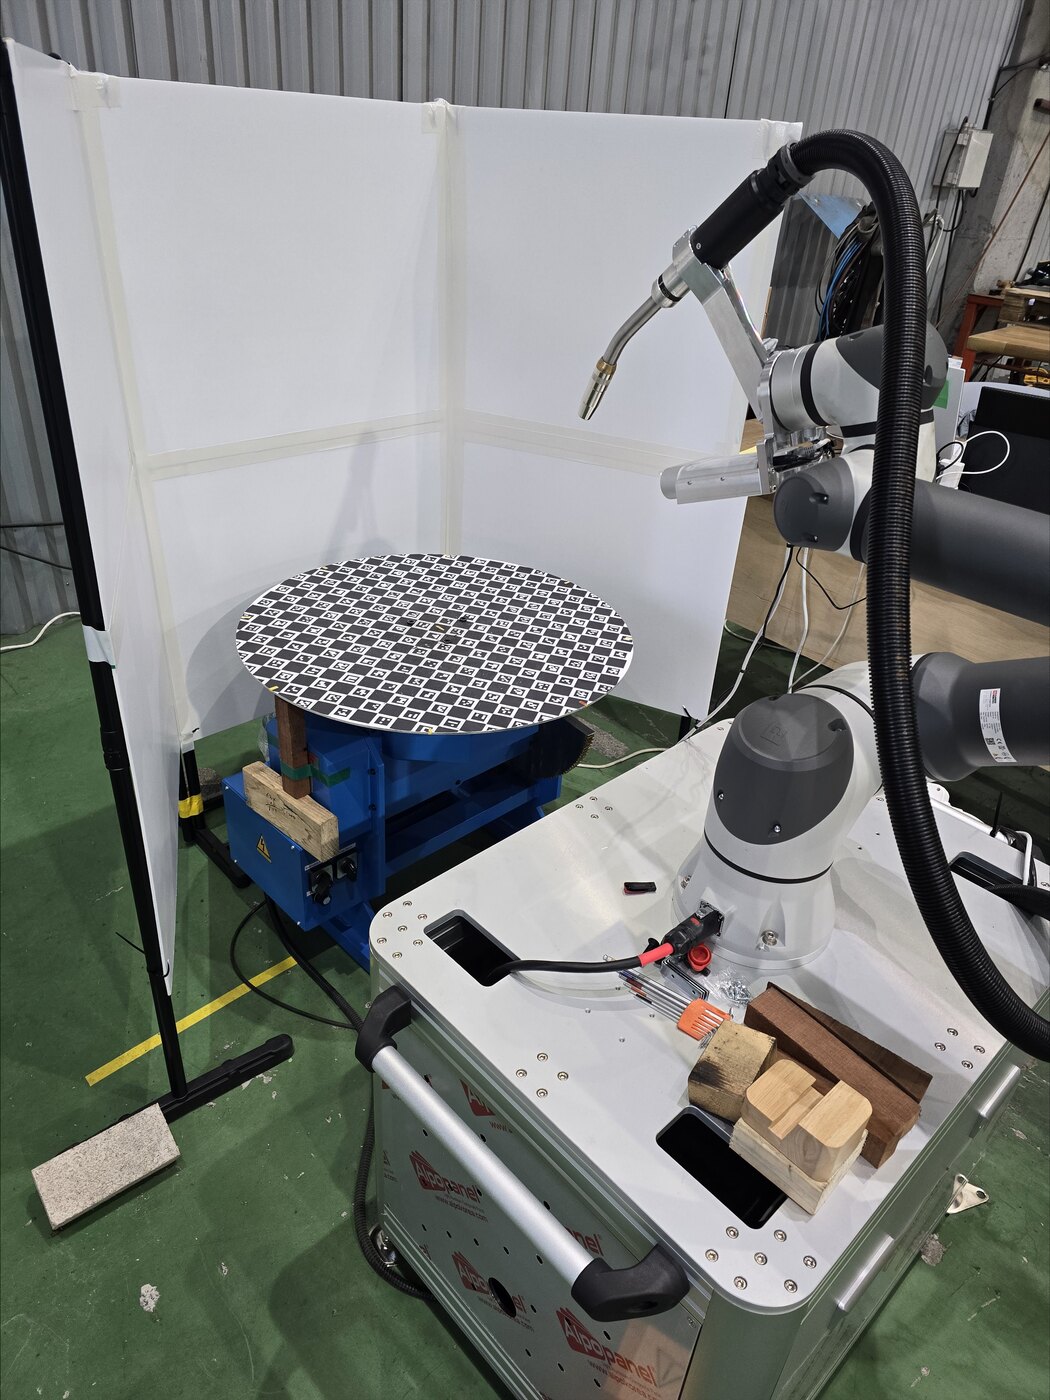
- 흥일기업 제조시설 내에 상용 협동로봇 팔과 RGB-D 카메라, 턴테이블을 설치하여 연구용 데모가 아닌 산업 현장 재현성을 고려한 수집 환경 구축
- 5종의 용접 방식(Butt/Edge/Lap/Tee/Corner)과 6종의 모재 형태·재질·두께·크기를 고려한 1,500개 모재 촬영 시나리오 설계로 데이터 편향 예방
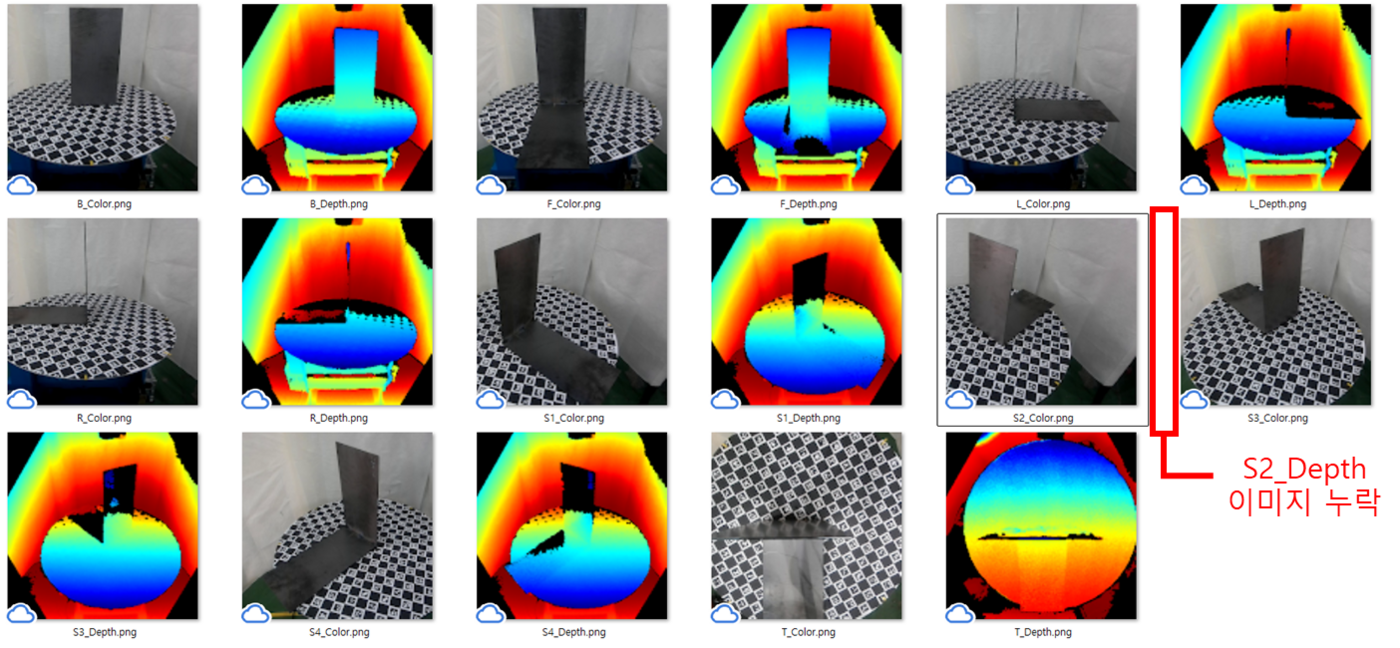
- 모재 중심 9개 방향(25˚, 45˚, 수직)에서 RGB·Depth 이미지를 취득하고, 동시에 로봇 관절 좌표 등 티칭 데이터와 수집환경 메타데이터를 별도 수집
- 1개 모재당 9장의 Depth 영상을 정합해 PCD(Point Cloud Data)를 생성하고, 정합 오류 검수와 노이즈 제거 정제를 거쳐 데이터 품질을 확보
- 가용접 지점(Point)·본용접 구간(Polyline)에 대한 2D 라벨링과 본용접 구간 중심의 3D Segmentation 라벨링을 수행하여 멀티모달 학습용 데이터로 가공
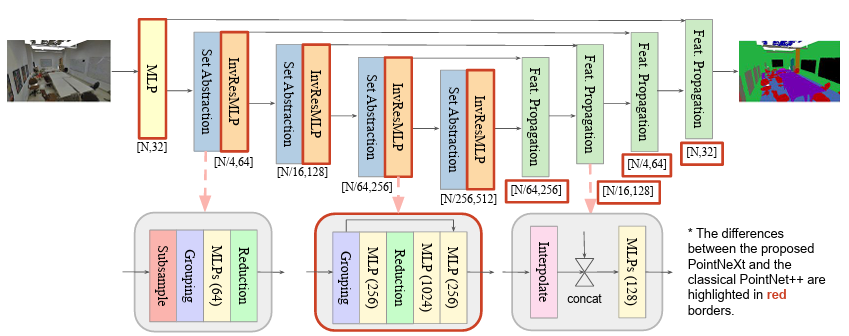
- YOLOv12 기반 2D Object Detection 및 PointNeXt 기반 3D Segmentation으로 구축 데이터의 AI 학습 유효성 검증 수행
Methods & Tech
Results
총 1,500개 모재를 9방향 촬영하여 RGB-D 원천데이터 13,509건(RGB·Depth 각 13,509장), PCD 정합 데이터 1,501건, 가용접·본용접 2D 라벨링(JSON) 1,501건, 3D Segmentation 라벨링(CSV) 1,501건, 모재 3D 모델링(OBJ)·로봇 티칭(HDF5)·수집환경 메타데이터(CSV) 각 1,501건을 구축하였다. 모든 데이터는 정제·가공·검수 단계를 거쳐 목표 수량과 품질 기준을 충족하였다.
AI 모델 유효성 검증에서는 목표 지표를 모두 초과 달성하였다. YOLOv12 기반 2D Object Detection은 가용접 지점 AP 69.7%, 본용접 구간 AP 68.3%(목표 AP 65% 이상)를 기록하였고, PointNeXt 기반 3D Segmentation은 IoU 69.5%(최종 검증 70%, 목표 65% 이상)와 작업 경로 RMSE 4.16mm(목표 5mm 이내)를 달성하였다. 라벨링 정확성도 2D Polyline·Point 98.9%, 3D Segmentation 95.8%로 모든 품질지표를 충족하였다.
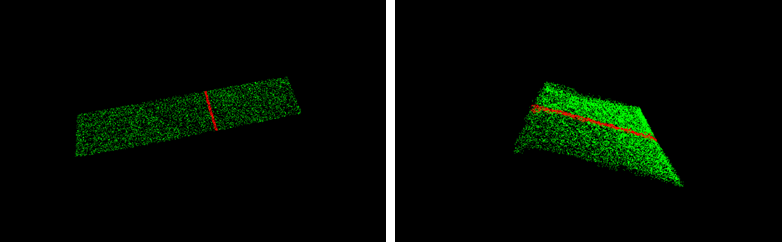
응용 모델로는 구축 데이터로 학습한 3D Point Cloud Segmentation 모델의 실용성을 검증하고, PyBullet 기반 용접 시뮬레이션을 통해 로봇 자세 추출과 작업 경로(Trajectory) 생성 서비스 모델을 구성하였다.